
Массачусетський технологічний інститут розробляє динамічного акробатичного робота-гуманоїда
Довгий час двоногий робот, який може ходити по плоскій поверхні, не падаючи і навіть іноді піднімаючись сходами, уже здавався досягненням. Тепер цей час так чи інакше минув.
Завдяки талановитим співробітникам таких компаній, як Agility Robotics і Boston Dynamics, світ очікує, що двоногі роботи відповідатимуть або перевершуватимуть реальну продуктивність людини принаймні для невеликої кількості динамічних завдань. Наступним кроком, імовірно, стане пошук способів вийти за межі можливостей людини. Як виявилося, це передбачає акробатику.
IHMC розробляє власного акробатичного гуманоїда розміром з дитину на ім'я Надя, а дослідники з Массачусетського технологічного інституту (MIT) працюють над своїм акробатичним роботом.
Лабораторія біоміметичної робототехніки MIT уже створила безліч роботів на ногах, зокрема Cheetah і HERMES. Останнім часом дослідники багато працювали зі своїми сміливими Mini Cheetahs (розробленими за фінансової підтримки Naver Labs), які призначені для деяких динамічних завдань, включно з невеликою акробатикою для чотириногих.

У статті, опублікованій на arXiv, Меттью Чіньолі, Донхен Кім, Елайджа Стенджер-Джонс і Сангбе Кім описують «нову конструкцію гуманоїдного робота, кінодинамічний планувальник рухів і контролер посадки як частину практичного проєкту системи для високодинамічного керування рухом робота-гуманоїда». Вони розповіли не лише про робота, а й про всю програмну інфраструктуру, необхідну для того, щоб змусити робота щось робити.
Меттью Чіньолі розповів, що MIT Humanoid виглядає як вертикальна версія Mini Cheetah, але зовнішність оманлива. Тулуб і руки робота дуже схожі на Mini Cheetah, але конструкція ніг абсолютно нова і включає модернізовані приводи з більшою потужністю та кращою щільністю крутного моменту.
Основна мета конструкції ніг — забезпечити плавні, але динамічні рухи «від п'ятки до пальців», які відбуваються під час ходьби та бігу людини, при збереженні низької інерції для плавної взаємодії з контактами із землею. Динамічні рухи гомілковостопного суглоба — рідкість у роботів-гуманоїдів. MIT сподівається розробити міцні, малоінерційні та потужні ноги, що імітують рухи ніг людини.
«Стратегія проєктування має значення, оскільки в галузі гуманоїдних роботів наразі переважають роботи з гідравлічним приводом і роботи з послідовними пружними приводами. Продовжуючи покращувати характеристики нашої пропріоцептивної технології актуаторів, ми прагнемо продемонструвати, що наша унікальна комбінація високої щільності крутного моменту, широкосмугового керування зусиллям і здатності пом'якшувати удари є оптимальною для високодинамічних пересувань будь-якого робота з ногами, зокрема гуманоїдів», — Меттью Чіньолі, MIT.
Відео — це симуляція, але не варто одразу вважати, що «будь-хто може змусити що завгодно працювати в симуляції». MIT докладає багато зусиль для точного моделювання всього, що можливо. Дослідники моделюють детальні фізичні обмеження, з якими працює робот під час виконання динамічних рухів, що дозволяє планувальнику враховувати ці обмеження і створювати рухи, досить точно відповідні симуляції.
Коли справа доходить до фізичних можливостей робота, усе, що продемонстровано в моделюванні, має бути здійсненним на роботі. Команда дослідників включає в симуляції детальні моделі виконавчих механізмів і акумулятора робота, які не часто включають у динамічне моделювання роботів. Однак симуляція — це все ще симуляція. Незалежно від того, наскільки добре змодельовано, реальне завдання може бути складним, особливо під час виконання високодинамічних рухів.
«Попри нашу впевненість у здатності нашого симулятора з високою точністю відтворювати фізичні можливості нашого робота, є аспекти, які залишаються невизначеними, оскільки ми прагнемо розгорнути наші акробатичні рухи на обладнанні. Основна складність, яку ми бачимо, — це оцінка стану. Ми спиралися на дослідження, пов'язані з оцінкою стану дронів, у яких використовується візуальна одометрія. Однак, не маючи зібраного робота для тестування цих нових стратегій оцінки, важко судити про реальний перенос моделювання», — Меттью Чіньолі, MIT.
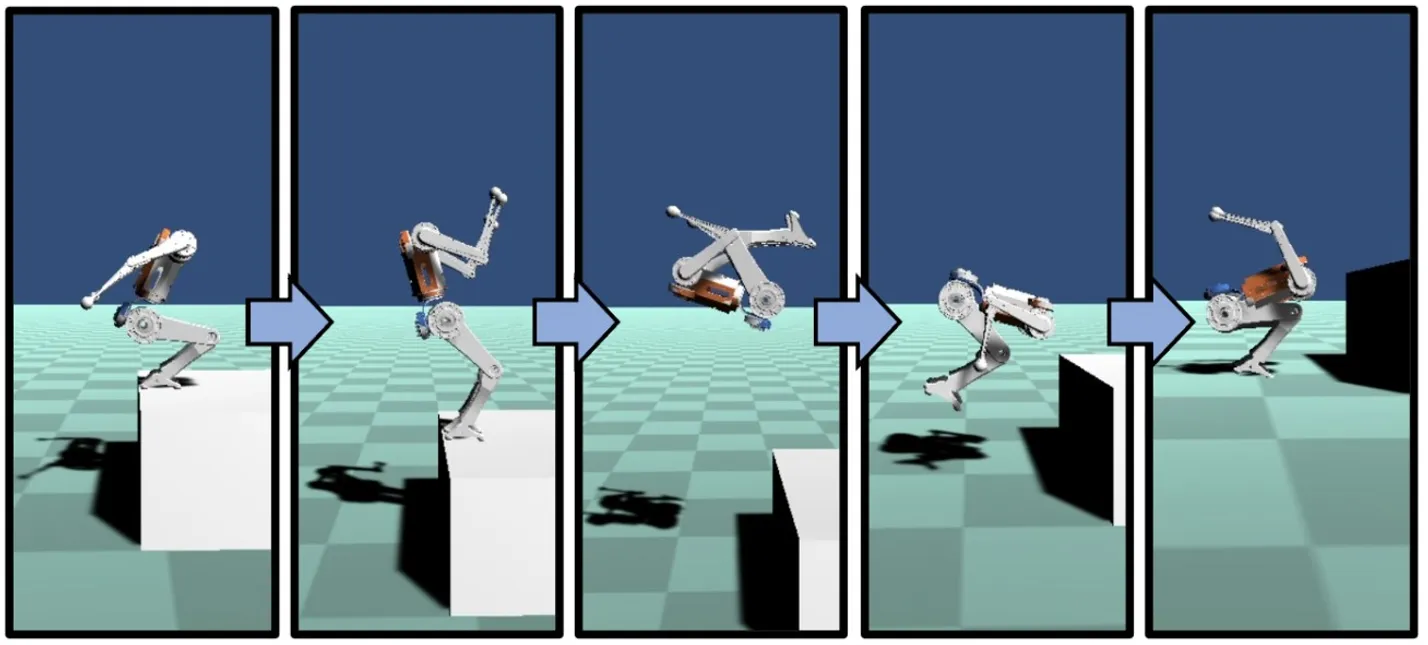
Дизайн гуманоїда від MIT уже завершено, а протягом літа його планують побудувати по-справжньому. Кінцева мета — робот зможе займатися паркуром на складній місцевості. Паркур і акробатика, звісно, цікаві, але дослідники заявляють, що справді важливим внеском тут є структура, а не сам робот.
Акробатичні рухи, які демонструє гуманоїд, пов'язані не стільки з реальною акробатикою, скільки з тим, що здатність виконувати такі трюки передбачає як для обладнання MIT, так і для їхньої системи керування. Рухи важливі з точки зору можливостей робота, оскільки це доводить (принаймні в моделюванні), що динамічні подвиги робота ATLAS від Boston Dynamics можна відтворити, використовуючи зовсім іншу схему приведення в дію.
Людство вже думає про те, як розробити наступне покоління динамічних гуманоїдних роботів. Акробатичні рухи демонструють здатність створювати реалістичні плани руху, які розсувають межі того, що може робити робот від MIT.


