
Le MIT développe un robot humanoïde acrobate et dynamique
Pendant longtemps, un robot bipède capable de marcher sur une surface plane sans tomber, et même parfois de monter un escalier, semblait déjà être une prouesse. Aujourd'hui, cette époque est d'une manière ou d'une autre révolue.
Grâce aux talents des équipes de sociétés comme Agility Robotics et Boston Dynamics, le monde s'attend à ce que les robots bipèdes égalent ou dépassent les performances réelles de l'être humain, au moins pour un petit nombre de tâches dynamiques. La prochaine étape consistera sans doute à chercher des moyens de dépasser les limites des capacités humaines. Il s'avère que cela passe par l'acrobatie.
L'IHMC développe son propre humanoïde acrobate de la taille d'un enfant, baptisé Nadia, tandis que des chercheurs du Massachusetts Institute of Technology (MIT) travaillent sur leur propre robot acrobate.
Le laboratoire de robotique biomimétique du MIT a déjà créé de nombreux robots à pattes, dont Cheetah et HERMES. Récemment, les chercheurs ont beaucoup travaillé sur leurs audacieux Mini Cheetahs (développés avec le soutien financier de Naver Labs), conçus pour certaines tâches dynamiques, y compris de petites acrobaties pour quadrupèdes.

Dans un article publié sur arXiv, Matthew Chignoli, Donghyun Kim, Elijah Stanger-Jones et Sangbae Kim décrivent une « nouvelle conception de robot humanoïde, un planificateur de mouvements cinodynamique et un contrôleur d'atterrissage dans le cadre d'un système pratique pour le contrôle hautement dynamique du mouvement d'un robot humanoïde ». Ils ne présentent pas seulement le robot, mais aussi toute l'infrastructure logicielle nécessaire pour le faire agir.
Matthew Chignoli a expliqué que le MIT Humanoid ressemble à une version verticale du Mini Cheetah, mais l'apparence est trompeuse. Le torse et les bras du robot sont très proches du Mini Cheetah, mais la conception des jambes est entièrement nouvelle et comprend des actionneurs modernisés offrant une puissance plus élevée et une meilleure densité de couple.
L'objectif principal de la conception des jambes est d'assurer des mouvements fluides mais dynamiques, « du talon aux orteils », comme ceux qui se produisent lorsqu'un être humain marche ou court, tout en conservant une faible inertie pour une interaction souple avec le contact du sol. Les mouvements dynamiques de la cheville sont rares chez les robots humanoïdes. Le MIT espère développer des jambes solides, peu inertes et puissantes, reproduisant les mouvements des jambes humaines.
« La stratégie de conception est importante, car le domaine des robots humanoïdes est aujourd'hui dominé par les robots à actionneurs hydrauliques et les robots à actionneurs élastiques en série. En continuant d'améliorer les performances de notre technologie d'actionneurs proprioceptifs, nous cherchons à démontrer que notre combinaison unique de forte densité de couple, de contrôle de force à large bande passante et de capacité d'absorption des chocs est optimale pour les déplacements hautement dynamiques de tout robot à pattes, y compris les humanoïdes », — Matthew Chignoli, MIT.
La vidéo est une simulation, mais il ne faut pas immédiatement en conclure que « n'importe qui peut faire fonctionner n'importe quoi en simulation ». Le MIT déploie de nombreux efforts pour modéliser avec précision tout ce qui est possible. Les chercheurs modélisent les contraintes physiques détaillées auxquelles le robot est soumis lorsqu'il exécute des mouvements dynamiques, ce qui permet au planificateur de tenir compte de ces contraintes et de créer des mouvements qui correspondent assez précisément à la simulation.
En ce qui concerne les capacités physiques du robot, tout ce qui est démontré en simulation doit être réalisable sur le robot. L'équipe de chercheurs inclut dans les simulations des modèles détaillés des actionneurs et de la batterie du robot, ce qui n'est pas souvent le cas dans la modélisation dynamique des robots. Cependant, une simulation reste une simulation. Quelle que soit la qualité de la modélisation, la tâche réelle peut être complexe, en particulier lors de mouvements hautement dynamiques.
« Malgré notre confiance dans la capacité de notre simulateur à reproduire avec une grande précision les capacités physiques de notre robot, certains aspects restent incertains, car nous cherchons à déployer nos mouvements acrobatiques sur le matériel. La principale difficulté que nous voyons est l'estimation de l'état. Nous nous sommes appuyés sur des recherches liées à l'estimation d'état des drones, qui utilisent l'odométrie visuelle. Cependant, sans robot assemblé pour tester ces nouvelles stratégies d'estimation, il est difficile de juger du transfert réel de la simulation », — Matthew Chignoli, MIT.
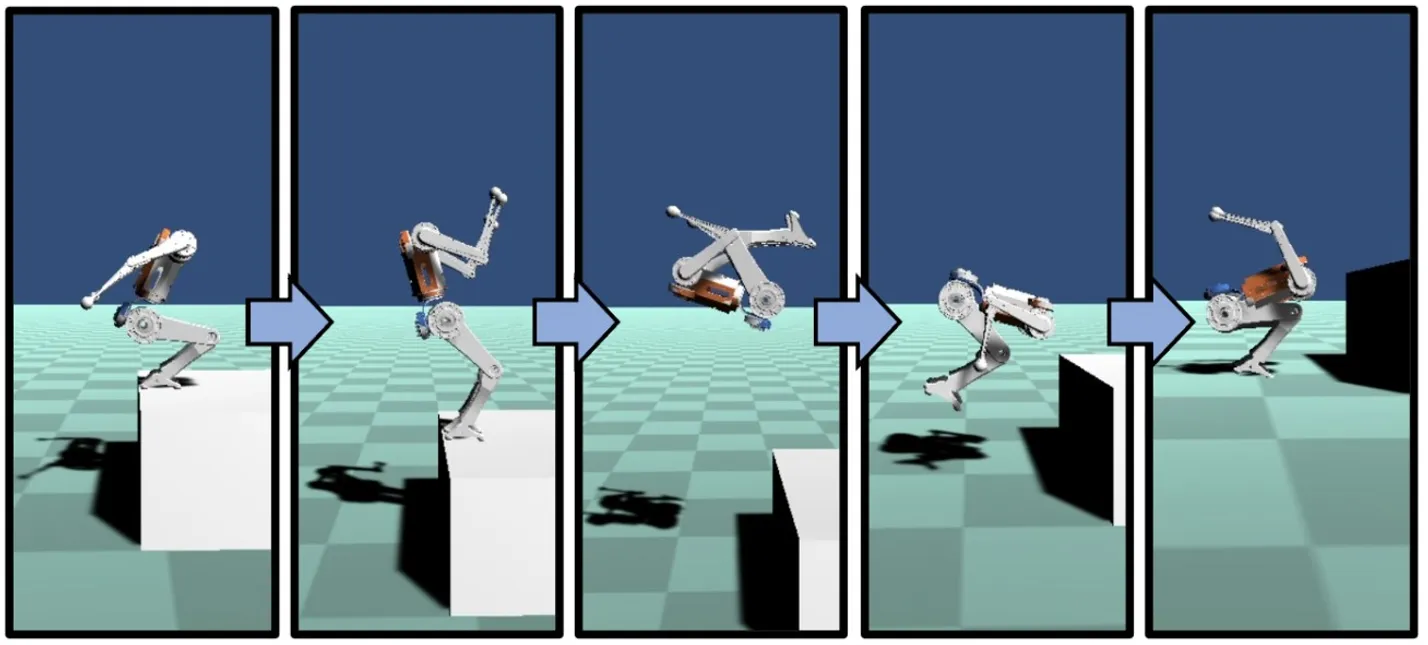
La conception de l'humanoïde du MIT est déjà achevée, et sa construction réelle est prévue pendant l'été. L'objectif final est que le robot puisse pratiquer le parkour sur un terrain complexe. Le parkour et l'acrobatie sont bien sûr intéressants, mais les chercheurs affirment que la véritable contribution réside dans la structure, et non dans le robot lui-même.
Les mouvements acrobatiques présentés sur l'humanoïde relèvent moins de l'acrobatie réelle que de ce que la capacité à exécuter de tels tours implique, tant pour le matériel du MIT que pour son système de contrôle. Ces mouvements sont importants du point de vue des capacités du robot, car ils prouvent (du moins en simulation) que les exploits dynamiques du robot ATLAS de Boston Dynamics peuvent être reproduits en utilisant un schéma d'actionnement totalement différent.
L'humanité réfléchit déjà à la manière de concevoir la prochaine génération de robots humanoïdes dynamiques. Les mouvements acrobatiques démontrent la capacité à créer des plans de mouvement réalistes qui repoussent les limites de ce que peut faire le robot du MIT.


