
نظام تحكم من MIT يحسّن مناورة الروبوت رباعي الأرجل Mini Cheetah
يتحرك الفهد السريع عبر حقل تلالي، قافزاً فوق الفجوات المفاجئة في التضاريس الوعرة. قد تبدو الحركة سهلة من الخارج، لكن جعل الروبوت يتحرك بهذه الطريقة مهمة مختلفة تماماً.
في السنوات الأخيرة، حققت الروبوتات رباعية الأرجل، المستوحاة من حركات الفهود وغيرها من الحيوانات، تقدماً كبيراً، لكنها لا تزال متأخرة عن نظيراتها من الثدييات عندما يتعلق الأمر بالتنقل عبر تضاريس تتغير ارتفاعاتها بسرعة.
«في مثل هذه الظروف، تحتاج إلى استخدام البصر لتجنب الإخفاق. على سبيل المثال، يصعب تفادي الوقوع في فجوة إذا لم تكن تراها. ورغم وجود بعض الطرق لدمج الرؤية في حركة الأرجل، فإن معظمها لا يصلح فعلياً للاستخدام مع الأنظمة الروبوتية المرنة الناشئة»
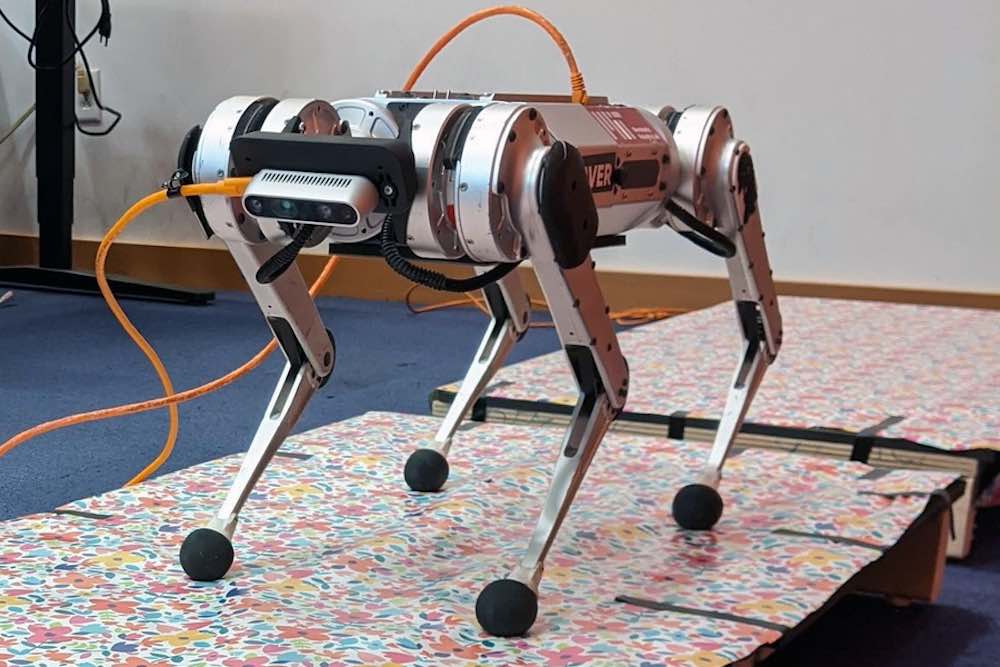
طوّر مارغوليس وزملاؤه من مختبر الذكاء الاصطناعي في معهد ماساتشوستس للتكنولوجيا نظاماً يحسّن سرعة الروبوتات ذات الأرجل ومناورتها عندما تقفز فوق الفجوات في التضاريس. يتكون نظام التحكم الجديد من جزأين: يعالج الأول بيانات الفيديو في الوقت الفعلي القادمة من كاميرا مثبتة في الجزء الأمامي من الروبوت، بينما يحوّل الثاني هذه المعلومات إلى تعليمات حول كيفية تحريك جسم الروبوت.
اختبر الباحثون نظامهم على Mini Cheetah، وهو روبوت قوي ومناور طُوّر في مختبر أستاذ الهندسة الميكانيكية سانغبيه كيم. وعلى عكس طرق التحكم الأخرى في الروبوتات رباعية الأرجل، لا يتطلب هذا النظام ذو المكونين رسم خرائط مسبقة للتضاريس، ولذلك يستطيع الروبوت التوجه إلى أي مكان. وفي المستقبل، قد يتيح ذلك للروبوتات دخول الغابات لتنفيذ مهام الاستجابة للطوارئ، أو صعود السلالم لإيصال الأدوية إلى كبار السن.
كل شيء تحت السيطرة
يجعل استخدام وحدتي تحكم منفصلتين تعملان معاً هذا النظام مبتكراً بشكل خاص. وحدة التحكم هي خوارزمية تحوّل حالة الروبوت إلى مجموعة من الإجراءات التي يجب أن يتبعها. كثير من وحدات التحكم «العمياء» — أي التي لا تملك رؤية — موثوقة وفعّالة، لكنها تسمح للروبوتات بالتحرك فقط على أرض مستوية متصلة.
الرؤية مدخل حسي معقد جداً في المعالجة، لدرجة أن هذه الخوارزميات لا تستطيع التعامل معه بكفاءة. وتعتمد الأنظمة التي تتضمن الرؤية عادةً على «خريطة ارتفاعات» للتضاريس، يجب إما أن تُبنى مسبقاً أو تُولَّد «أثناء التنقل» — وهي عملية تكون عادةً بطيئة وعرضة للأعطال إذا كانت خريطة الارتفاعات غير دقيقة.
لتطوير نظامهم، أخذ الباحثون أفضل عناصر وحدات التحكم «العمياء» الموثوقة ودمجوها مع وحدة منفصلة تعالج الرؤية في الوقت الفعلي. تلتقط كاميرا الروبوت صوراً عميقة للتضاريس القريبة، وتُرسل إلى وحدة تحكم عليا المستوى مع معلومات عن حالة جسم الروبوت (زوايا المفاصل، اتجاه الجسم). ووحدة التحكم عالية المستوى هذه شبكة عصبية «تتعلم» من تجربتها الخاصة.
تُخرج هذه الشبكة العصبية مساراً مستهدفاً، تستخدمه وحدة التحكم الثانية لتحديد عزم الدوران لكل مفصل من المفاصل الاثني عشر للروبوت. ولا تُعد وحدة التحكم منخفضة المستوى شبكة عصبية، بل تعتمد بدلاً من ذلك على مجموعة من المعادلات الفيزيائية المختصرة التي تصف حركة الروبوت.
«يتيح هذا التسلسل الهرمي، بما في ذلك استخدام وحدة التحكم منخفضة المستوى هذه، أن نقيّد سلوك الروبوت ليتصرف بشكل أكثر سلامة. ففي وحدة التحكم منخفضة المستوى نستخدم نماذج محددة بوضوح يمكننا فرض قيود عليها، وهو أمر غير ممكن عادةً في شبكة تعتمد على التعلم»
تدريب الشبكة
استخدم الباحثون أسلوب التجربة والخطأ المعروف باسم التعلم المعزز لتدريب وحدة التحكم عالية المستوى. أجروا محاكاة لركض الروبوت عبر مئات التضاريس المتقطعة المختلفة، ومنحوه مكافآت عند اجتياز الفجوات بنجاح. ومع مرور الوقت، تعلّمت الخوارزمية أي الإجراءات تزيد المكافأة.
ثم بنوا تضاريس مادية بفجوات من مجموعة من الألواح الخشبية، واختبروا مخطط التحكم الخاص بهم باستخدام Mini Cheetah.
«كان العمل مع الروبوت، الذي طوّره بعض زملائنا في معهد ماساتشوستس للتكنولوجيا، ممتعاً بالتأكيد. فـ Mini Cheetah منصة ممتازة لأنها معيارية ومصنوعة في معظمها من قطع يمكن طلبها عبر الإنترنت، لذلك عندما أردنا بطارية جديدة أو كاميرا، كان الأمر بسيطاً: نطلبها من مورد عادي ونركّبها بمساعدة بسيطة من مختبر سانغبيه»

في بعض الحالات، كان تقدير حالة الروبوت مهمة صعبة. فعلى عكس المحاكاة، تواجه المستشعرات في العالم الحقيقي ضوضاء يمكن أن تتراكم وتؤثر في النتيجة. ولذلك، في بعض التجارب التي تتطلب تحديد موضع القدم بدقة عالية، استخدم الباحثون نظام التقاط الحركة لقياس الموضع الحقيقي للروبوت.
تفوق نظامهم على الأنظمة الأخرى التي تستخدم وحدة تحكم واحدة فقط، واجتاز Mini Cheetah 90% من التضاريس بنجاح.
«من مميزات نظامنا أنه يتفاعل مع طريقة مشي الروبوت. فلو حاول إنسان القفز فوق فجوة واسعة حقاً، فقد يبدأ بالركض السريع ليكتسب السرعة، ثم يجمع قدميه معاً ليقوم بقفزة قوية جداً فوق الفجوة. وبالمثل، يستطيع روبوتنا ضبط توقيت ومدة ملامسة القدمين للأرض ليجتاز التضاريس بشكل أفضل»
الخروج من المختبر
وفقاً للأستاذ، رغم أن الباحثين تمكنوا من إثبات أن مخطط التحكم يعمل في المختبر، فإن أمامهم طريقاً طويلاً قبل أن يتمكنوا من نشر النظام في العالم الحقيقي.
يأملون في المستقبل تركيب حاسوب أقوى على الروبوت ليتمكن من إجراء كل حساباته على متنه. كما يريدون تحسين أداة تقدير حالة الروبوت للاستغناء عن نظام التقاط الحركة. وإضافة إلى ذلك، يخطط الباحثون لتحسين وحدة التحكم منخفضة المستوى لتستطيع استخدام كامل نطاق حركة الروبوت، وتحسين وحدة التحكم عالية المستوى لتعمل جيداً في ظروف الإضاءة المختلفة.
«من الملفت أن نشهد مرونة أساليب التعلم الآلي القادرة على تجاوز العمليات الوسيطة المصممة بعناية (مثل تقدير الحالة وتخطيط المسار) التي اعتمدت عليها الأساليب متعددة المتجهات القائمة على النماذج. أنا متحمس لمستقبل الروبوتات المتنقلة مع معالجة أكثر موثوقية للرؤية، المدربة خصيصاً على التنقل»


