
Le système de contrôle du MIT améliore la maniabilité du robot quadrupède Mini Cheetah
Un guépard rapide traverse un champ vallonné en franchissant des brèches soudaines sur un terrain accidenté. Le mouvement peut sembler facile vu de l’extérieur, mais faire en sorte qu’un robot se déplace ainsi est une tout autre affaire.
Ces dernières années, les robots quadrupèdes, inspirés par les mouvements des guépards et d’autres animaux, ont fait un grand bond en avant, mais ils restent en retrait par rapport à leurs homologues mammifères lorsqu’il s’agit de se déplacer sur un relief aux changements de hauteur rapides.
« Dans de telles conditions, il faut utiliser la vision pour éviter les échecs. Par exemple, il est difficile d’éviter de tomber dans une brèche si on ne la voit pas. Bien qu’il existe certaines méthodes pour intégrer la vision à la locomotion sur pattes, la plupart d’entre elles ne conviennent pas vraiment aux systèmes robotiques souples en développement »
Margolis et ses collègues du Laboratoire d’intelligence artificielle du Massachusetts Institute of Technology ont conçu un système qui améliore la vitesse et la maniabilité des robots à pattes lorsqu’ils sautent par-dessus des gouffres sur le terrain. Le nouveau système de contrôle se compose de deux parties : l’une traite en temps réel les données provenant d’une caméra vidéo installée à l’avant du robot, et l’autre convertit ces informations en instructions sur la manière dont le robot doit déplacer son corps.
Les chercheurs ont testé leur système sur le Mini Cheetah, un robot puissant et maniable créé dans le laboratoire du professeur d’ingénierie mécanique Sangbae Kim. Contrairement à d’autres méthodes de contrôle des robots quadrupèdes, ce système à deux éléments ne nécessite pas de cartographie préalable du terrain, de sorte que le robot peut aller n’importe où. À l’avenir, cela pourrait permettre aux robots de se rendre dans une forêt pour une mission d’intervention d’urgence ou de monter un escalier afin d’apporter des médicaments aux personnes âgées.
Tout sous contrôle
L’utilisation de deux contrôleurs distincts fonctionnant ensemble rend ce système particulièrement innovant. Un contrôleur est un algorithme qui convertit l’état du robot en un ensemble d’actions à suivre. De nombreux contrôleurs aveugles, c’est-à-dire dépourvus de vision, sont fiables et efficaces, mais ne permettent aux robots de se déplacer que sur un terrain continu.
La vision est une entrée sensorielle si complexe à traiter que ces algorithmes ne peuvent pas la gérer efficacement. Les systèmes intégrant la vision reposent généralement sur une « carte des hauteurs » du terrain, qui doit être soit construite au préalable, soit générée à la volée, un processus généralement lent et sujet aux erreurs si la carte des hauteurs est inexacte.
Pour développer leur système, les chercheurs ont repris les meilleurs éléments de ces contrôleurs aveugles fiables et les ont combinés avec un module distinct qui traite la vision en temps réel. La caméra du robot capture des images de profondeur du terrain qui se présente, lesquelles sont transmises au contrôleur de haut niveau avec des informations sur l’état du corps du robot (angles des articulations, orientation du corps). Le contrôleur de haut niveau est un réseau de neurones qui « apprend » à partir de sa propre expérience.
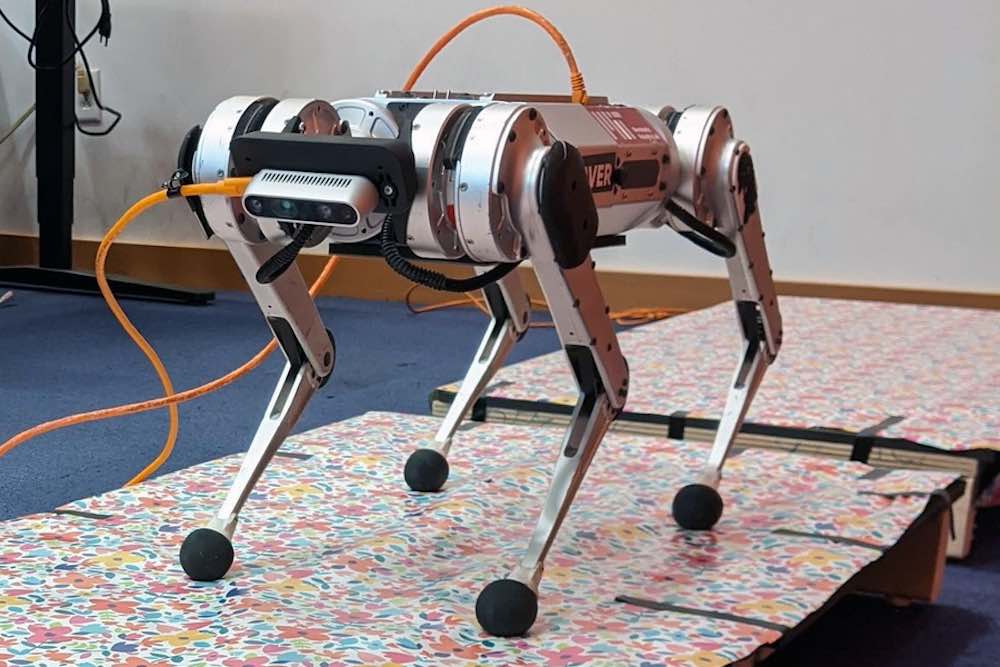
Ce réseau de neurones produit une trajectoire cible que le second contrôleur utilise pour déterminer le couple de chacune des 12 articulations du robot. Le contrôleur de bas niveau n’est pas un réseau de neurones, mais s’appuie sur un ensemble d’équations physiques concises décrivant le mouvement du robot.
« La hiérarchie, y compris l’utilisation de ce contrôleur de bas niveau, nous permet de limiter le comportement du robot afin qu’il se comporte de manière plus correcte. Dans le contrôleur de bas niveau, nous utilisons des modèles bien définis sur lesquels nous pouvons imposer des contraintes, ce qui est généralement impossible dans un réseau fondé sur l’apprentissage »
Entraînement du réseau
Les chercheurs ont utilisé une méthode d’essais et d’erreurs connue sous le nom d’apprentissage par renforcement pour entraîner le contrôleur de haut niveau. Ils ont simulé la course du robot sur des centaines de terrains discontinus différents et l’ont récompensé pour les franchissements réussis. Au fil du temps, l’algorithme a appris quelles actions augmentent la récompense.
Ils ont ensuite construit un terrain physique avec des brèches à partir d’un ensemble de planches en bois et ont testé leur schéma de contrôle avec le Mini Cheetah.
« Il était vraiment amusant de travailler avec un robot conçu au MIT par certains de nos collègues. Le Mini Cheetah est une excellente plateforme, car il est modulaire et fabriqué principalement à partir de pièces que l’on peut commander en ligne, donc si nous voulions une nouvelle batterie ou une nouvelle caméra, il suffisait de la commander chez un fournisseur habituel et, avec un peu d’aide du laboratoire de Sangbae, de l’installer »

Dans certains cas, l’estimation de l’état du robot s’est avérée difficile. Contrairement à la simulation, les capteurs du monde réel sont confrontés au bruit, qui peut s’accumuler et influer sur le résultat. Ainsi, pour certaines expériences impliquant un placement de pied très précis, les chercheurs ont utilisé un système de capture de mouvement pour mesurer la position réelle du robot.
Leur système a surpassé d’autres systèmes utilisant un seul contrôleur, et le Mini Cheetah a franchi avec succès 90 % du terrain.
« L’une des nouveautés de notre système est qu’il réagit à la démarche du robot. Si une personne essayait de sauter par-dessus un gouffre vraiment large, elle pourrait commencer par courir très vite pour prendre de la vitesse, puis joindre les deux pieds pour effectuer un saut vraiment puissant par-dessus le gouffre. De la même manière, notre robot peut régler le moment et la durée des contacts des pieds afin de mieux traverser le terrain »
Sortir du laboratoire
Selon le professeur, bien que les chercheurs aient pu démontrer que leur schéma de contrôle fonctionne en laboratoire, ils ont encore un long chemin à parcourir avant de pouvoir déployer le système dans le monde réel.
À l’avenir, ils espèrent installer sur le robot un ordinateur plus puissant afin qu’il puisse effectuer tous ses calculs à bord. Ils souhaitent également améliorer l’estimateur d’état du robot pour supprimer la nécessité d’un système de capture de mouvement. En outre, les chercheurs prévoient d’améliorer le contrôleur de bas niveau afin qu’il puisse utiliser toute la gamme de mouvements du robot, ainsi que le contrôleur de haut niveau pour qu’il fonctionne bien dans différentes conditions d’éclairage.
« Il est remarquable d’assister à la souplesse des méthodes d’apprentissage automatique capables de contourner les processus intermédiaires soigneusement conçus (par exemple, l’estimation de l’état et la planification de la trajectoire) sur lesquels reposaient les méthodes multi-vecteurs fondées sur des modèles. Je suis enthousiaste quant à l’avenir des robots mobiles dotés d’un traitement de la vision plus fiable, spécialement entraînés à se déplacer »


