
MIT的控制系统提升了Mini Cheetah四足机器人的机动性
一只敏捷的猎豹在起伏的山地上飞奔,跳过地面上突然出现的裂缝。从旁边看,这种动作似乎很轻松,但要让机器人做到这一点却是另一回事。
近年来,受猎豹和其他动物运动启发的四足机器人取得了长足进步,但在快速变化高度的地形中行进时,它们仍然比不上哺乳动物同类。
“在这种条件下,你需要借助视觉来避免失误。例如,如果看不到裂缝,就很难避免踩进去。尽管已有一些将视觉融入腿部运动的方法,但其中大多数并不适合用于正在发展的灵活机器人系统”
马尔戈利斯及其同事来自麻省理工学院人工智能实验室,他们开发了一套系统,可在机器人腿部行走、跨越地形上的沟壑时提升其速度和机动性。新控制系统分为两部分:一部分实时处理安装在机器人前部的摄像头输入数据,另一部分将这些信息转化为机器人身体应如何运动的指令。
研究人员在Mini Cheetah上测试了他们的系统。Mini Cheetah是一款强大且灵活的机器人,由机械工程教授Sangbae Kim的实验室研制。与其他四足机器人控制方法不同,这种双部件系统无需事先绘制地形图,因此机器人可以前往任何地方。未来,这可能使机器人进入森林执行应急救援任务,或爬楼梯为老年人送药。
一切尽在掌控
两个独立控制器协同工作,使该系统尤为创新。控制器是一种算法,可将机器人的状态转化为其应遵循的一组动作。许多盲控制器——即不依赖视觉的控制器——可靠且高效,但只能让机器人在平坦地面上移动。
视觉输入的处理难度极高,这些算法无法有效应对。包含视觉感知的系统通常依赖地形的“高度图”,该图要么需预先构建,要么需“即时”生成——这一过程通常较慢,而且一旦高度图有误就容易出错。
为开发该系统,研究人员从这些可靠的盲控制器中汲取了最佳要素,并将其与一个实时处理视觉的独立模块相结合。机器人的摄像头捕捉即将经过地形的深度图像,并与机器人身体的状态信息(关节角度、身体姿态)一同传给高层控制器。高层控制器是一个通过自身经验进行“学习”的神经网络。
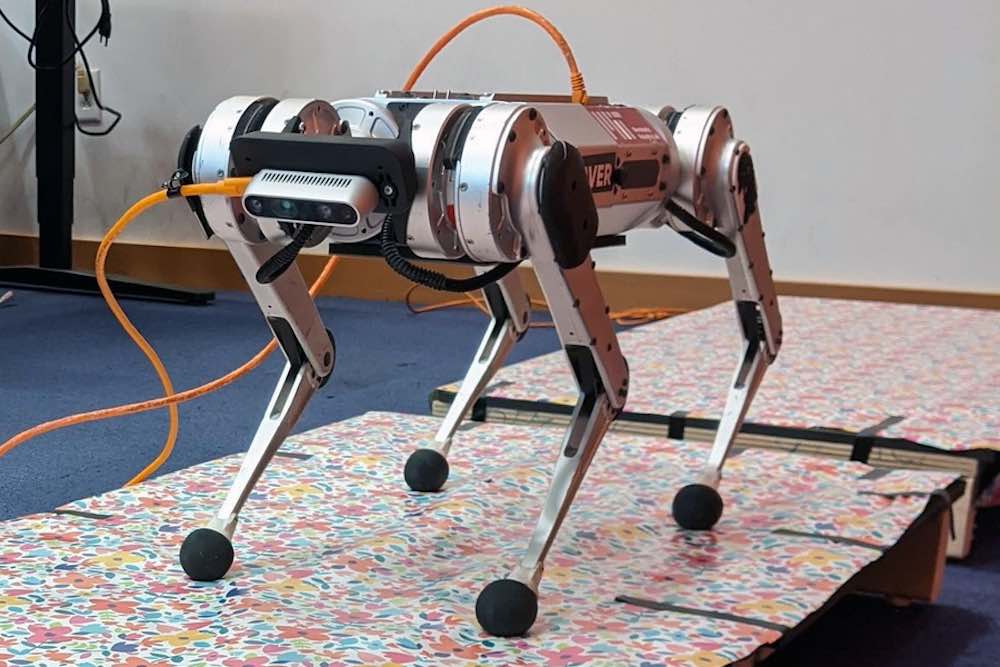
该神经网络输出一条目标轨迹,第二个控制器据此计算机器人12个关节各自所需的扭矩。底层控制器并非神经网络,而是依靠一组描述机器人运动的简明物理方程。
“这种层级结构,包括使用该底层控制器,使我们能够约束机器人的行为,使其表现更加合理。在底层控制器中,我们使用定义明确的模型,并可对其施加约束,而这在基于学习的网络中通常无法做到”
训练网络
研究人员采用了一种被称为强化学习的试错方法来训练高层控制器。他们在模拟中让机器人在数百种不同的间断地形上奔跑,并在成功跨越时给予奖励。随着时间推移,算法学会了哪些动作能够增加奖励。
随后,他们用一组木板搭建了带有间隙的实体地形,并使用Mini Cheetah测试了他们的控制方案。
“与我们部分同事在麻省理工学院开发的机器人合作,确实非常有趣。Mini Cheetah是一个出色的平台,因为它是模块化的,而且主要由可以通过网络订购的零件制成,因此如果我们想更换新电池或摄像头,这只是个简单的问题——从普通供应商那里订购,然后在Sangbae实验室的少量帮助下安装”

在某些情况下,评估机器人的状态被证明是一项复杂的任务。与模拟不同,现实世界的传感器会受到噪声干扰,噪声可能会累积并影响结果。因此,在一些涉及高精度足部落点的实验中,研究人员使用了动作捕捉系统来测量机器人的真实位置。
他们的系统优于仅使用单一控制器的其他系统,Mini Cheetah成功通过了90%的地形。
“我们系统的一项创新在于它会对机器人的步态作出反应。如果一个人想跨越一道非常宽的深沟,他可能会先快速跑动以加速,然后双脚并拢,发力跳过深沟。同样,我们的机器人可以调整足部触地的时机和持续时间,从而更好地穿越地形”
走出实验室
教授表示,尽管研究人员已能证明其控制方案在实验室中有效,但要将该系统部署到现实世界中,仍有很长的路要走。
未来,他们希望在机器人上安装更强大的计算机,使其能够在本地完成全部计算。他们还希望改进机器人状态评估工具,以免再依赖动作捕捉系统。此外,研究人员计划改进低层控制器,使其能够利用机器人的全部运动范围,并改进高层控制器,使其能在各种光照条件下良好工作。
“值得注意的是,我们见证了机器学习方法的灵活性:它能够绕过经过精心设计的中间过程(例如状态估计和轨迹规划),而这些过程正是基于模型的多向量方法所依赖的。我很期待移动机器人的未来,它们将具备更可靠的视觉处理能力,并经过专门训练以实现运动”


