
Sistema de control del MIT mejora la maniobrabilidad del robot cuadrúpedo Mini Cheetah
Un guepardo veloz corre por un campo lleno de colinas, saltando sobre huecos inesperados en el terreno accidentado. El movimiento puede parecer fácil desde fuera, pero conseguir que un robot se mueva de esa manera es una tarea completamente distinta.
En los últimos años, los robots cuadrúpedos inspirados en los movimientos de los guepardos y otros animales han dado un gran salto adelante, pero todavía se quedan atrás de sus parientes mamíferos cuando se trata de desplazarse por paisajes con cambios rápidos de altura.
«En estas condiciones, necesitas usar la vista para evitar fallos. Por ejemplo, es difícil no pisar un hueco si no lo ves. Aunque existen algunos métodos para incorporar la visión al movimiento con patas, la mayoría no son adecuados para su uso con los sistemas robóticos flexibles en desarrollo»
Margolis y sus colegas del Laboratorio de Inteligencia Artificial del Instituto Tecnológico de Massachusetts han desarrollado un sistema que mejora la velocidad y la maniobrabilidad de los robots con patas cuando saltan sobre abismos del terreno. El nuevo sistema de control se divide en dos partes: una procesa los datos de entrada en tiempo real de una cámara de vídeo instalada en la parte delantera del robot, y la otra convierte esa información en instrucciones sobre cómo debe mover su cuerpo el robot.
Los investigadores probaron su sistema en el Mini Cheetah, un robot potente y maniobrable creado en el laboratorio del profesor de ingeniería mecánica Sangbae Kim. A diferencia de otros métodos de control de robots cuadrúpedos, este sistema de dos elementos no requiere un mapeo previo del terreno, por lo que el robot puede ir a cualquier lugar. En el futuro, esto podría permitir que los robots se adentren en el bosque para misiones de respuesta a emergencias o suban escaleras para llevar medicamentos a personas mayores.
Todo bajo control
El uso de dos controladores separados que trabajan juntos hace que este sistema sea especialmente innovador. Un controlador es un algoritmo que convierte el estado del robot en un conjunto de acciones que debe seguir. Muchos controladores ciegos, es decir, los que no tienen visión, son fiables y eficientes, pero solo permiten a los robots desplazarse por terrenos continuos.
La visión es una entrada sensorial tan compleja de procesar que estos algoritmos no pueden manejarla con eficacia. Los sistemas que incorporan la vista suelen depender de un «mapa de alturas» del terreno, que debe construirse de antemano o generarse sobre la marcha, un proceso que suele ser lento y propenso a fallos si el mapa de alturas es incorrecto.
Para desarrollar su sistema, los investigadores tomaron los mejores elementos de estos fiables controladores ciegos y los combinaron con un módulo independiente que procesa la visión en tiempo real. La cámara del robot captura imágenes de profundidad del terreno que se aproxima, que se transmiten a un controlador de alto nivel junto con información sobre el estado del cuerpo del robot (ángulos de las articulaciones, orientación del cuerpo). El controlador de alto nivel es una red neuronal que «aprende» de su propia experiencia.
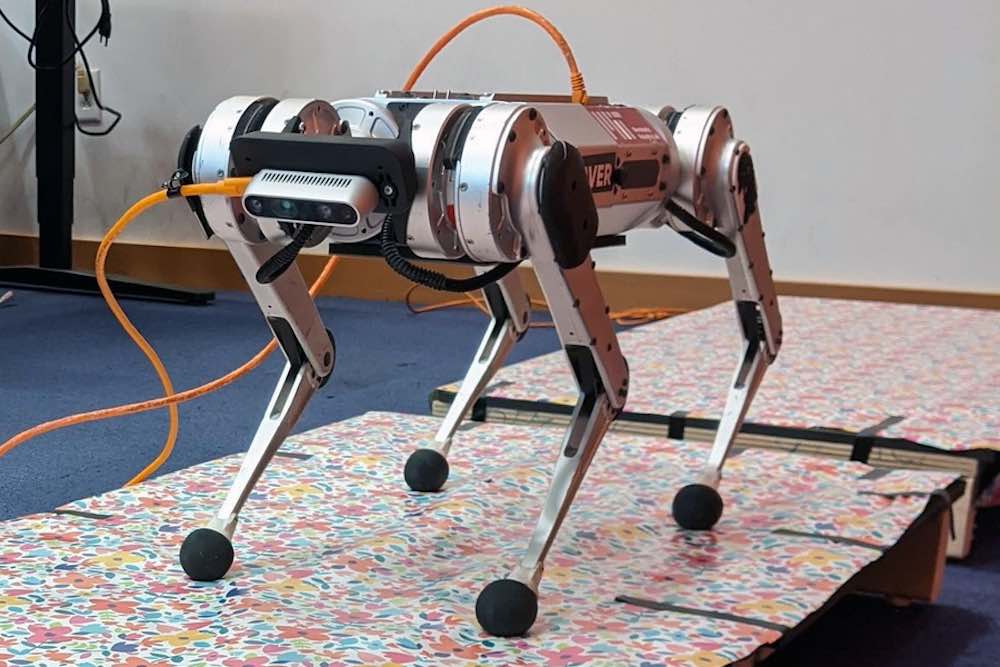
Esta red neuronal genera una trayectoria objetivo que el segundo controlador utiliza para determinar el par motor de cada una de las 12 articulaciones del robot. El controlador de bajo nivel no es una red neuronal, sino que se basa en un conjunto de ecuaciones físicas concisas que describen el movimiento del robot.
«La jerarquía, que incluye el uso de este controlador de bajo nivel, nos permite limitar el comportamiento del robot para que se comporte de forma más correcta. En el controlador de bajo nivel usamos modelos bien definidos sobre los que podemos imponer restricciones, algo que normalmente no es posible en una red basada en el aprendizaje»
Entrenamiento de la red
Los investigadores utilizaron un método de prueba y error conocido como aprendizaje por refuerzo para entrenar el controlador de alto nivel. Simularon la carrera del robot por cientos de terrenos discontinuos diferentes y le recompensaron por los saltos exitosos. Con el tiempo, el algoritmo aprendió qué acciones aumentan la recompensa.
Después construyeron un terreno físico con huecos a partir de un conjunto de tablas de madera y probaron su esquema de control con el Mini Cheetah.
«Fue realmente divertido trabajar con un robot que algunos de nuestros colegas desarrollaron en el MIT. El Mini Cheetah es una plataforma excelente porque es modular y está hecho principalmente de piezas que se pueden pedir por internet, así que si queríamos una batería o una cámara nueva, era una cuestión sencilla: pedirla a un proveedor habitual e instalarla con un poco de ayuda del laboratorio de Sangbae»

En algunos casos, estimar el estado del robot resultó ser una tarea complicada. A diferencia de las simulaciones, los sensores del mundo real se enfrentan a ruido que puede acumularse y afectar al resultado. Por eso, en algunos experimentos que requerían una colocación de la pata de alta precisión, los investigadores usaron un sistema de captura de movimiento para medir la posición real del robot.
Su sistema superó a otros sistemas que usan un único controlador, y el Mini Cheetah logró atravesar el 90% del terreno.
«Una de las novedades de nuestro sistema es que reacciona a la forma de caminar del robot. Si una persona intentara saltar un abismo realmente ancho, podría empezar corriendo muy rápido para ganar velocidad y después juntar los dos pies para dar un salto realmente potente sobre el abismo. De manera similar, nuestro robot puede ajustar el momento y la duración de los contactos de los pies para atravesar mejor el terreno»
Salir del laboratorio
Según el profesor, aunque los investigadores han podido demostrar que su esquema de control funciona en el laboratorio, todavía les queda un largo camino antes de poder desplegar el sistema en el mundo real.
En el futuro, esperan instalar en el robot un ordenador más potente para que pueda realizar todos sus cálculos a bordo. También quieren mejorar el estimador del estado del robot para eliminar la necesidad de un sistema de captura de movimiento. Además, los investigadores planean mejorar el controlador de bajo nivel para que pueda aprovechar todo el rango de movimiento del robot, y el controlador de alto nivel para que funcione bien en diferentes condiciones de iluminación.
«Es notable ver la flexibilidad de los métodos de aprendizaje automático, capaces de sortear los procesos intermedios cuidadosamente diseñados (como la estimación del estado y la planificación de trayectorias) en los que se apoyaban los métodos multivectoriales basados en modelos. Me entusiasma el futuro de los robots móviles con un procesamiento de la visión más fiable, entrenados específicamente para desplazarse»


