
Система управления MIT улучшает маневренность четвероногого робота Mini Cheetah
Быстрый гепард мчится по холмистому полю, перепрыгивая через внезапные бреши на пересеченной местности. Движение может выглядеть легким со стороны, но заставить робота двигаться таким образом — совсем другая задача.
В последние годы четвероногие роботы, вдохновленные движениями гепардов и других животных, сделали большой рывок вперед, но они все еще отстают от своих собратьев-млекопитающих, когда дело доходит до путешествий по ландшафту с быстрой сменой высоты.
«В таких условиях вам нужно использовать зрение, чтобы избежать неудач. Например, трудно избежать наступления на брешь, если вы ее не видите. Несмотря на то, что существуют некоторые методы для включения зрения в передвижение на ногах, большинство их них на самом деле не подходят для использования с развивающимися гибкими роботизированными системами»
Марголис и его сотрудники из Лаборатории искусственного интеллекта в Массачусетском технологическом институте разработали систему, которая улучшает скорость и маневренность роботов на ногах, когда они прыгают через пропасти на местности. Новая система управления разделена на две части: одна обрабатывает входные данные в реальном времени с видеокамеры, установленной на передней части робота, а другая преобразует эту информацию в инструкции о том, как робот должен двигать своим телом.
Исследователи протестировали свою систему на Mini Cheetah — мощном и маневренном роботе, созданном в лаборатории профессора машиностроения Сангбэ Кима. В отличие от других методов управления четвероногим роботом, эта двухэлементная система не требует предварительного картографирования местности, поэтому робот может отправиться куда угодно. В будущем это может позволить роботам отправляться в лес для выполнения миссии экстренного реагирования или подниматься по лестнице, чтобы доставить лекарства пожилым людям.
Все под контролем
Использование двух отдельных контроллеров, работающих вместе, делает эту систему особенно инновационной. Контроллер — это алгоритм, который преобразует состояние робота в набор действий, которым он должен следовать. Многие слепые контроллеры — те, которые не имеют зрения — надежны и эффективны, но позволяют роботам только перемещаться по сплошной местности.
Зрение — это настолько сложный сенсорный вход для обработки, что эти алгоритмы не могут справиться с ним эффективно. Системы, которые включают в себя обзор, обычно полагаются на «карту высот» местности, которая должна быть либо заранее построена, либо сгенерирована «на лету» — процесс, который обычно является медленным и подвержен сбоям, если карта высот неверна.
Для разработки своей системы исследователи взяли лучшие элементы из этих надежных слепых контроллеров и объединили их с отдельным модулем, который обрабатывает зрение в реальном времени. Камера робота фиксирует глубинные изображения приближающейся местности, которые передаются высокоуровневому контроллеру вместе с информацией о состоянии тела бота (углы суставов, ориентация тела). Контроллер высокого уровня — это нейронная сеть, которая «учится» на собственном опыте.
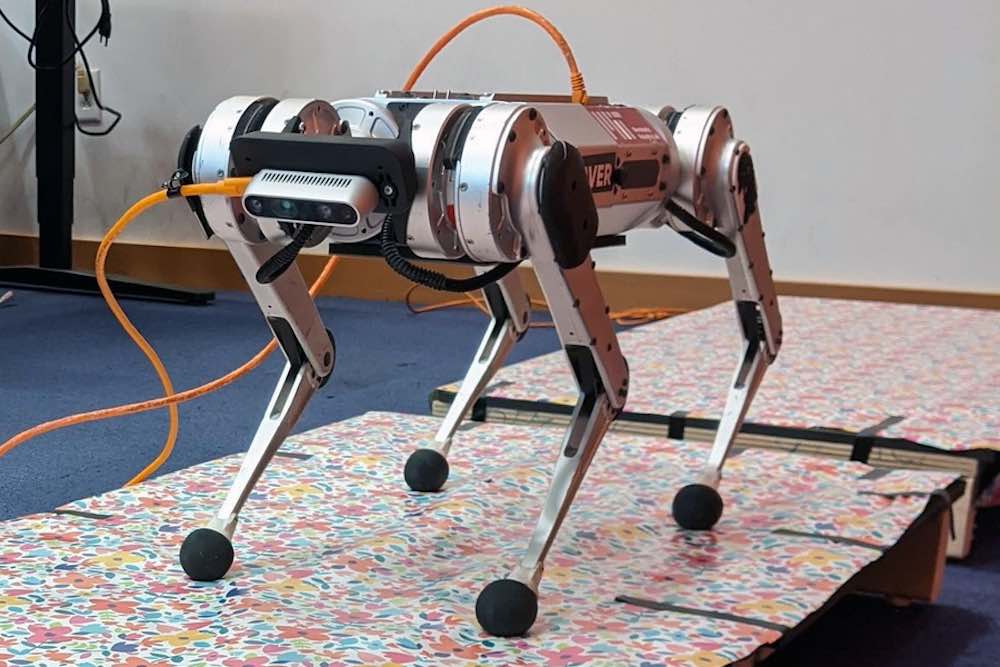
Эта нейронная сеть выводит целевую траекторию, которую второй контроллер использует для определения крутящего момента для каждого из 12 суставов робота. Низкоуровневый контроллер не является нейронной сетью, а вместо этого полагается на набор кратких физических уравнений, описывающих движение робота.
«Иерархия, включая использование этого низкоуровневого контроллера, позволяет нам ограничивать поведение робота, чтобы он вел себя более корректно. В низкоуровневом контроллере мы используем четко определенные модели, на которые мы можем накладывать ограничения, что обычно невозможно в сети, основанной на обучении»
Обучение сети
Исследователи использовали метод проб и ошибок, известный как обучение с подкреплением, для обучения высокоуровневого контроллера. Они провели моделирование бега робота по сотням различных прерывистых ландшафтов и награждали его за успешные переходы. Со временем алгоритм узнал, какие действия увеличивают вознаграждение.
Затем они построили физическую местность с промежутками из набора деревянных досок и проверили свою схему управления с помощью Mini Cheetah.
«Было определенно весело работать с роботом, который был разработан в Массачусетском технологическом институте некоторыми нашими сотрудниками. Mini Cheetah — отличная платформа, потому что он модульный и сделан в основном из деталей, которые вы можете заказать через интернет, поэтому, если мы хотели новую батарею или камеру, это был простой вопрос — заказывали ее у обычного поставщика и с небольшой помощью лаборатории Сангбэ устанавливали»

В некоторых случаях оценка состояния робота оказалась сложной задачей. В отличие от моделирования, датчики реального мира сталкиваются с шумом, который может накапливаться и влиять на результат. Итак, для некоторых экспериментов, связанных с высокоточным размещением стопы, исследователи использовали систему захвата движения, чтобы измерить истинное положение бота.
Их система превзошла другие системы, использующие только один контроллер, а Mini Cheetah успешно преодолел 90% местности.
«Одна из новинок нашей системы заключается в том, что она реагирует на походку робота. Если бы человек пытался перепрыгнуть через действительно широкую пропасть, он мог бы начать с очень быстрого бега, чтобы набрать скорость, а затем поставил бы обе ноги вместе, чтобы совершить действительно мощный прыжок через пропасть. Таким же образом наш робот может регулировать время и продолжительности касания ступней, чтобы лучше пересекать местность»
Выход из лаборатории
По словам профессора, хотя исследователи смогли продемонстрировать, что их схема управления работает в лаборатории, им еще предстоит пройти долгий путь, прежде чем они смогут развернуть систему в реальном мире.
В будущем они надеются установить на робота более мощный компьютер, чтобы он мог выполнять все свои вычисления на борту. Они также хотят улучшить средство оценки состояния робота, чтобы исключить необходимость в системе захвата движения. Кроме того, исследователи планируют улучшить низкоуровневый контроллер, чтобы он мог использовать весь диапазон движений робота, и высокоуровневый контроллер, чтобы он хорошо работал в различных условиях освещения.
«Примечательно быть свидетелем гибкости методов машинного обучения, способных обойти тщательно разработанные промежуточные процессы (например, оценка состояния и планирование траектории), на которые опирались многовекторные методы, основанные на моделях. Я в восторге от будущего мобильных роботов с более надежной обработкой зрения, специально обученных для передвижения»


