
Система керування MIT покращує маневреність чотириногого робота Mini Cheetah
Швидкий гепард мчить пагорбастим полем, перестрибуючи через несподівані проломи на пересіченій місцевості. Рух може виглядати легким збоку, але змусити робота рухатися так — зовсім інше завдання.
Останніми роками чотириногі роботи, натхнені рухами гепардів та інших тварин, зробили великий ривок уперед, але вони все ще поступаються своїм ссавцям-побратимам, коли справа доходить до подорожей ландшафтом зі швидкою зміною висоти.
«За таких умов вам потрібно використовувати зір, щоб уникнути невдач. Наприклад, важко не наступити в проломи, якщо ви їх не бачите. Хоча існують деякі методи включення зору в пересування на ногах, більшість із них насправді не підходять для використання з гнучкими робототехнічними системами, що розвиваються»
Марголіс та його співробітники з Лабораторії штучного інтелекту Массачусетського технологічного інституту розробили систему, яка покращує швидкість і маневреність роботів на ногах, коли вони перестрибують через прірви на місцевості. Нова система керування поділена на дві частини: одна обробляє вхідні дані в реальному часі з відеокамери, встановленої на передній частині робота, а інша перетворює цю інформацію на інструкції щодо того, як робот має рухати своїм тілом.
Дослідники протестували свою систему на Mini Cheetah — потужному та маневреному роботі, створеному в лабораторії професора машинобудування Сангбе Кіма. На відміну від інших методів керування чотириногим роботом, ця дворівнева система не потребує попереднього картографування місцевості, тому робот може вирушити будь-куди. У майбутньому це може дозволити роботам заходити в ліс для виконання місії екстреного реагування або підніматися сходами, щоб доставити ліки людям похилого віку.
Все під контролем
Використання двох окремих контролерів, що працюють разом, робить цю систему особливо інноваційною. Контролер — це алгоритм, який перетворює стан робота на набір дій, яким він має слідувати. Багато сліпих контролерів — тих, що не мають зору — надійні й ефективні, але дозволяють роботам лише пересуватися суцільною місцевістю.
Зір — це настільки складний сенсорний вхід для обробки, що ці алгоритми не можуть ефективно з ним впоратися. Системи, які включають огляд, зазвичай покладаються на «карту висот» місцевості, яку треба або заздалегідь побудувати, або згенерувати «на льоту» — процес, який зазвичай повільний і схильний до збоїв, якщо карта висот неправильна.
Для розробки своєї системи дослідники взяли найкращі елементи з цих надійних сліпих контролерів і поєднали їх з окремим модулем, який обробляє зір у реальному часі. Камера робота фіксує глибинні зображення наближеної місцевості, які передаються високорівневому контролеру разом з інформацією про стан тіла бота (кути суглобів, орієнтація тіла). Контролер високого рівня — це нейронна мережа, яка «навчається» на власному досвіді.
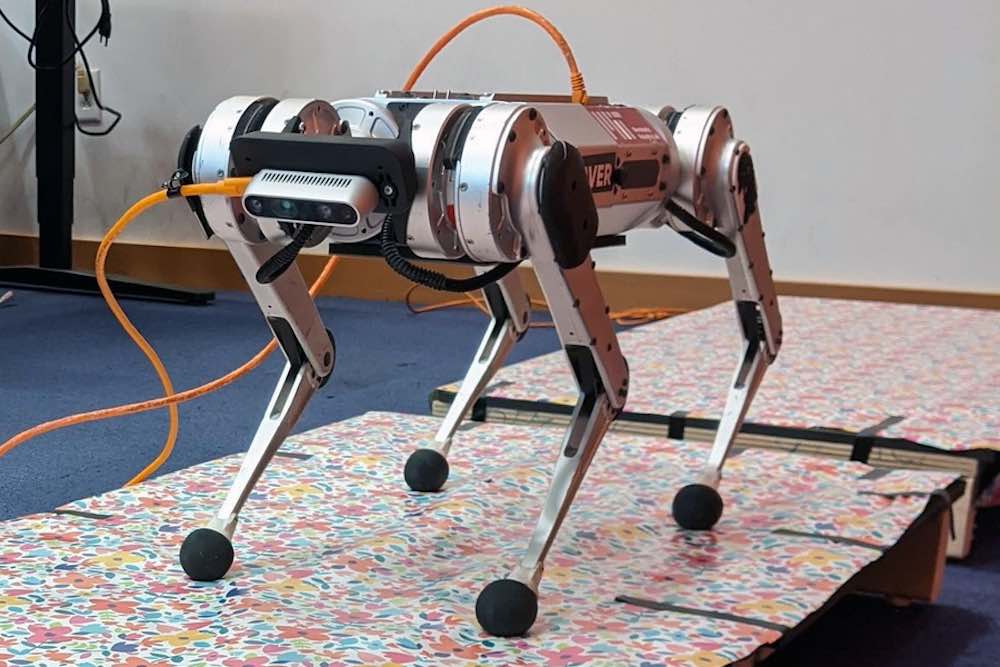
Ця нейронна мережа виводить цільову траєкторію, яку другий контролер використовує для визначення крутного моменту для кожного з 12 суглобів робота. Низькорівневий контролер не є нейронною мережею, а натомість покладається на набір стислих фізичних рівнянь, що описують рух робота.
«Ієрархія, включно з використанням цього низькорівневого контролера, дозволяє нам обмежувати поведінку робота, щоб він поводився коректніше. У низькорівневому контролері ми використовуємо чітко визначені моделі, на які можемо накладати обмеження, що зазвичай неможливо в мережі, заснованій на навчанні»
Навчання мережі
Дослідники використали метод проб і помилок, відомий як навчання з підкріпленням, для навчання високорівневого контролера. Вони провели моделювання бігу робота сотнями різних перервних ландшафтів і винагороджували його за успішні переходи. Згодом алгоритм дізнався, які дії збільшують винагороду.
Потім вони побудували фізичну місцевість із прогалинами з набору дерев'яних дощок і перевірили свою схему керування за допомогою Mini Cheetah.
«Було безумовно весело працювати з роботом, який був розроблений у Массачусетському технологічному інституті деякими нашими співробітниками. Mini Cheetah — чудова платформа, бо він модульний і зроблений переважно з деталей, які можна замовити через інтернет, тож якщо ми хотіли нову батарею чи камеру, це було просте питання — замовляли її у звичайного постачальника і за невеликої допомоги лабораторії Сангбе встановлювали»

У деяких випадках оцінка стану робота виявилася складним завданням. На відміну від моделювання, датчики реального світу стикаються з шумом, який може накопичуватися й впливати на результат. Тож для деяких експериментів, пов'язаних із високоточним розміщенням стопи, дослідники використали систему захоплення руху, щоб виміряти справжнє положення бота.
Їхня система перевершила інші системи, що використовують лише один контролер, а Mini Cheetah успішно подолав 90% місцевості.
«Одна з новинок нашої системи полягає в тому, що вона реагує на ходу робота. Якби людина намагалася перестрибнути через справді широку прірву, вона могла б почати з дуже швидкого бігу, щоб набрати швидкість, а потім поставила б обидві ноги разом, щоб зробити справді потужний стрибок через прірву. Так само наш робот може регулювати час і тривалість торкань стоп, щоб краще перетинати місцевість»
Вихід з лабораторії
За словами професора, хоча дослідники змогли продемонструвати, що їхня схема керування працює в лабораторії, їм ще належить пройти довгий шлях, перш ніж вони зможуть розгорнути систему в реальному світі.
Примітно бачити гнучкість методів машинного навчання, які здатні обходити ретельно розроблені проміжні процеси (наприклад, оцінку стану та планування траєкторії), на яких трималися багатовекторні методи, засновані на моделях. Я у захваті від майбутнього мобільних роботів із надійнішою обробкою зору, спеціально навченими для пересування
«Це напрочуд цікаво – бачити гнучкість методів машинного навчання, які здатні обійти ретельно розроблені проміжні етапи (наприклад, оцінку стану та планування траєкторії), на які спирались багатовекторні методи, засновані на моделях. Я в захваті від майбутнього мобільних роботів із надійнішою обробкою зору, навчених для пересування»


