
MITの制御システムが四足歩行ロボットMini Cheetahの機動性を向上
俊敏なチーターが起伏のある草原を駆け抜け、不意に現れる裂け目を次々と飛び越えます。側から見れば軽やかな動きですが、ロボットにこのように動かせるのはまったく別の課題です。
近年、チーターやその他の動物の動きに着想を得た四足歩行ロボットは大きく進歩しましたが、地形の高低差が急に変わる場所を移動する際には、哺乳類にまだ及びません。
「このような条件下では、失敗を避けるために視覚を使う必要があります。例えば、裂け目が見えていなければ、そこに足を踏み入れるのを避けるのは困難です。脚による移動に視覚を組み込む手法もいくつか存在しますが、その大半は、発展途上の柔軟なロボットシステムに実際には適していません」
マルゴリス氏とマサチューセッツ工科大学(MIT)人工知能研究所のチームは、地形上の隙間を飛び越える際の脚式ロボットの速度と機動性を向上させるシステムを開発しました。新しい制御システムは二つの部分に分かれています。一つはロボット前部に取り付けられたビデオカメラからのリアルタイム入力を処理し、もう一つはその情報を、ロボットが体をどのように動かすべきかという指示に変換します。
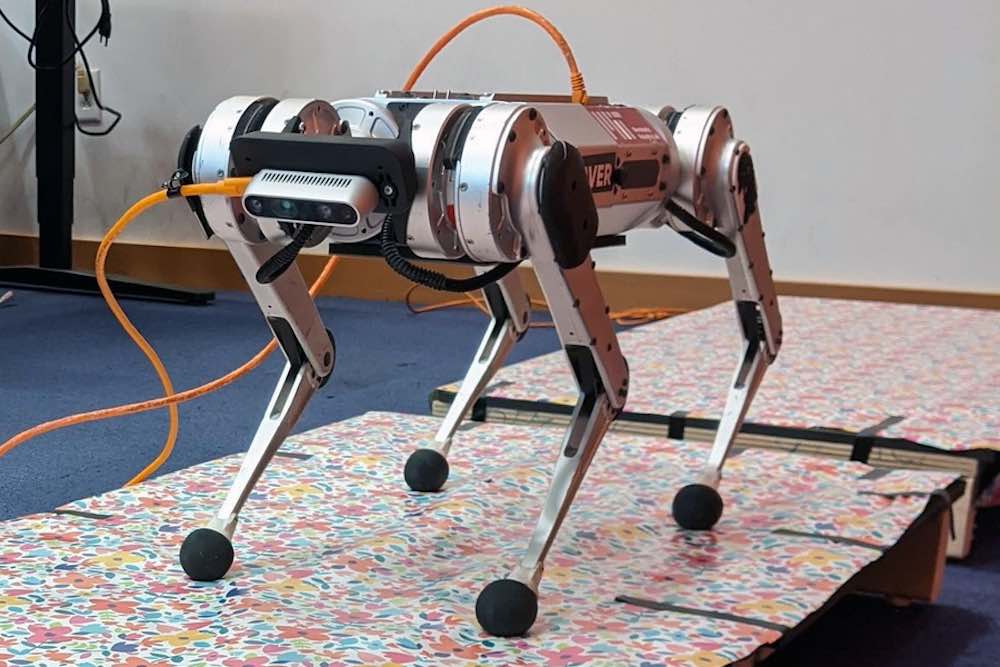
研究チームは、機械工学のSangbae Kim教授の研究室で開発された、強力で機動性の高いロボットMini Cheetahでシステムを試験しました。他の四足ロボットの制御方法とは異なり、この二要素システムは事前の地形マッピングを必要としないため、ロボットはどこへでも向かうことができます。将来的には、ロボットが森林に入って緊急対応任務を行ったり、階段を上って高齢者に薬を届けたりできるようになるかもしれません。
すべて制御下
連携して動作する二つの独立した制御装置を用いる点が、このシステムを特に革新的なものにしています。制御装置とは、ロボットの状態を、従うべき一連の動作へと変換するアルゴリズムです。多くの視覚を持たない「ブラインド」制御装置は、信頼性が高く効率的ですが、ロボットが平坦な地形しか移動できないという制約があります。
視覚情報は処理が非常に複雑な入力であるため、これらのアルゴリズムでは効率的に扱えません。視覚を取り入れたシステムは一般に「高さマップ」と呼ばれる地形情報に依存しますが、このマップは事前に作成するか、その場で生成する必要があります。このプロセスは通常時間がかかり、高さマップに誤りがあると失敗しやすくなります。
研究チームは、システムを開発するにあたり、これらの信頼性の高いブラインド制御装置の優れた要素を取り入れ、リアルタイムで視覚を処理する独立したモジュールと組み合わせました。ロボットのカメラは、接近する地形の深度画像を撮影し、ロボット本体の状態情報(関節角度、体の向き)とともに高レベル制御装置に送ります。高レベル制御装置はニューラルネットワークであり、自らの経験から「学習」します。
このニューラルネットワークは目標軌道を出力し、二つ目の制御装置はそれを用いてロボットの12個の関節それぞれのトルクを決定します。低レベル制御装置はニューラルネットワークではなく、ロボットの動きを記述する簡潔な物理方程式群に依存しています。
「この低レベル制御装置を含む階層構造により、ロボットの振る舞いをより適切になるよう制限することができます。低レベル制御装置では、制約を課すことができる明確に定義されたモデルを使用しており、学習ベースのネットワークでは通常これは不可能です」
ネットワークの学習
研究者らは、高レベル制御装置の学習に、強化学習として知られる試行錯誤の手法を用いました。数百種類の不連続な地形でロボットが走行するシミュレーションを行い、移動に成功するたびに報酬を与えました。やがてアルゴリズムは、どの行動が報酬を増やすかを学習しました。
その後、研究チームは木製の板を組み合わせて隙間のある実地形を作り、Mini Cheetahで制御方式を検証しました。
「MITの一部の同僚が開発したロボットを扱うのは、間違いなく楽しい経験でした。Mini Cheetahはモジュール式で、主にインターネットで注文できる部品から作られているため、新しいバッテリーやカメラが必要になった場合も、一般的なサプライヤーに注文し、Sangbae氏の研究室の少しの助けを借りて取り付けるだけで済みました」

場合によっては、ロボットの状態を推定することが難しい課題となりました。シミュレーションと異なり、現実世界のセンサーはノイズに直面し、それが蓄積して結果に影響を与えることがあります。そのため、足の高精度な配置を伴う一部の実験では、研究者らはモーションキャプチャシステムを用いて、ロボットの真の位置を測定しました。
このシステムは、単一の制御装置のみを用いる他のシステムを上回り、Mini Cheetahは地形の90%を無事に踏破しました。
「本システムの新しい点の一つは、ロボットの歩容に応じて反応することです。人が非常に広い裂け目を飛び越えようとする場合、まず非常に速く走って勢いをつけ、その後両足をそろえて強力に跳び越えるでしょう。同様に、本ロボットも接地のタイミングと時間を調整し、地形をより良く横断することができます」
研究室の外へ
教授によれば、研究者らは制御方式が研究室で機能することを示せたものの、実世界で展開できるようになるまでにはまだ長い道のりがあるとのことです。
将来的に研究チームは、ロボットにより高性能なコンピュータを搭載し、すべての計算を機内で実行できるようにしたいと考えています。また、モーションキャプチャシステムを不要にするため、ロボットの状態推定機能の改善も目指しています。さらに、低レベル制御装置がロボットの全可動域を利用できるように、また高レベル制御装置が様々な照明条件下でも良好に動作するように改良する計画です。
「事前に綿密に設計された中間処理(例えば状態推定や軌道計画)に依存していた、モデルベースの多段階手法を、機械学習の柔軟性が置き換えられることを目の当たりにするのは注目に値します。より信頼性の高い視覚処理を備え、移動に特化して訓練された移動ロボットの将来に大きな期待を寄せています」


